3D(地図マップ+オブジェクト)ver1.0のリリースから1年近く経った。それには複数の”極み”が足らなかった。
しかし、問題の解決は1つだった。
GPS信号(TREGPSレンタルカードによる測位)と深度(ROVのログ情報)により、移動していた水中ROVの3次元のポイント情報は推定できるが、どうしても、GPS信号は海面で浮上している間をもとにしているので、長時間間隔になる。このことは水中ROVの単位移動距離(速度)の推定が荒くなることを意味した。しかし、深度は水圧から得ているので確実性が高い。
どうしても超音波で計測したい。何を?前回、社内での第1樽実験は大成功していた。
開発者には弊社のROVが有利なことは知っていた。
※沿岸海洋学では港湾内の波の動きを知るため、湾内の固有振動数を計算することがある(セイシュ)。それは、その湾内に収束する固有の波で、それは、増幅する場合、波力により航行する船舶や湾内での人の作業に影響を及ぼすことがある。このFIFISH VEVOを最初選んだ時、デザイン者のゆるぎないセンスを感じていた。流体デザインだ。それはプラスチックの殻、その中に水圧に耐えうるための水を満たし、その中に機械が格納されている。このようなものは海の中に、そうそうない。超音波を当てられて固有振動数を応答しないはずがない。少々の荒波でも反射する確信があった。AIも、この意見には賛同していたが。
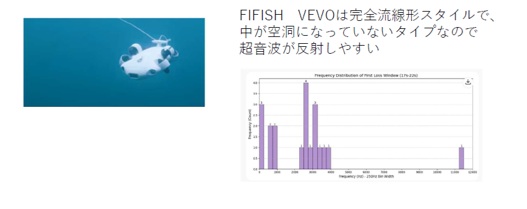
※この水中ROVの特異な流線形フォルム(高質プラスチック殻-海水-機械の3層構造)が固定端になり固有振動数(周波数)を返します。
しかし、ここで問題が発生した。BLT(超音波発振子)を実験中に、落とし全損した。
AIに聞くと「医療とかでも利用する際、落下に激しく弱く、院内でも取り扱いルールがあるほどだ」
(生成AIを業務に用いるときの注意である。生成AIは万能ではない。質問をしない人の責任なのだ。間違いに気が付かないといけないのです)。
「え、それなら海の波の中では使えないよね。30cmほどの落下の衝撃は、船なんかあたり前だよ」
※BLT:元来は精密機器洗浄用で海域調査用としてはかなりのカスタマイズが必要
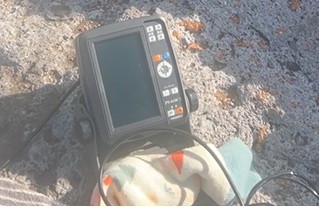
※魚探:超音波振動子を変えた(どちらも本多電子さんお世話になります)(HONDEX PS-610Cⅱ)
※失敗で得た知識:魚探もBLTも震えることで超音波を発信する。それは、なんと出す音の周波数の1000倍震えている(数百メガヘルツ。出す音は数百キロヘルツになる)。恐るべしインターネット。僕に、ある日、ダイバーが海の中で、人の頭にゆで卵をぶつけ、卵を割ろうとしても割れないSNS動画が表示されて気が付いた。AIによると、水分子の抵抗により、気体の800倍の抵抗を受けるそうだ。つまり、ぶんなげて、卵の殻を割るのは千倍の力の超人になる。また、超音波振動子はガラスでできている。もう、海ではガラスってお世話になるほど出てくる。
しかし、これなら海仕様製品のため、まあ、そうそう衝撃に耐える。
そして、近くの海での海域実験開始。今日は、かなり潮が荒い。わざと、そんな日を選んだ。それは、仮説が正しければ、この中でも、超音波による追跡が機能し、水中ROVの位置をトレースするはずと確信があった。とはいえ、波が荒れすぎれば、製品の機能を失い、実験にはならない。やっと、その7秒間、チャンスが来た。
※左下は超音波反射波の波形と上右は時間同期する水中ROVの動画。時間は異なっているが、その時間差は事前に知っている。
そして、この得られた超音波波形にWavespectraからマルチパス方式を採用して、、、この間は、こちらのホワイトペーパー参照
https://kaneue.com/wp-content/uploads/2026/10/カネウエ_3D地図マップオブジェクト)_超音波計測(ホワイトペーパー).pdf
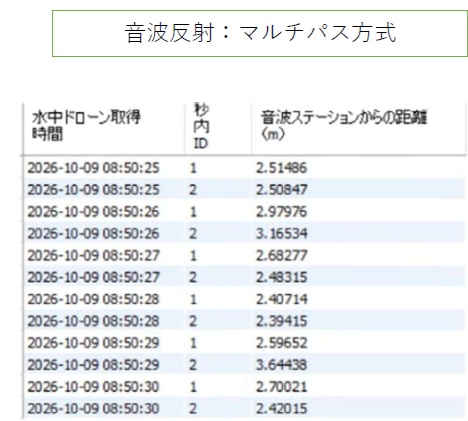
※左列は水中ROVがログに持つ情報(時間:0.5秒ごとに記録される)。秒内IDは秒内の前半と後半の識別だ。その時点にいた水中ROVと音波ステーションからの距離は超音波反射応答の計算によって得ている。リレーショナルデータベースのmySQLとAI(google gemini Pro)との共同作業だ。
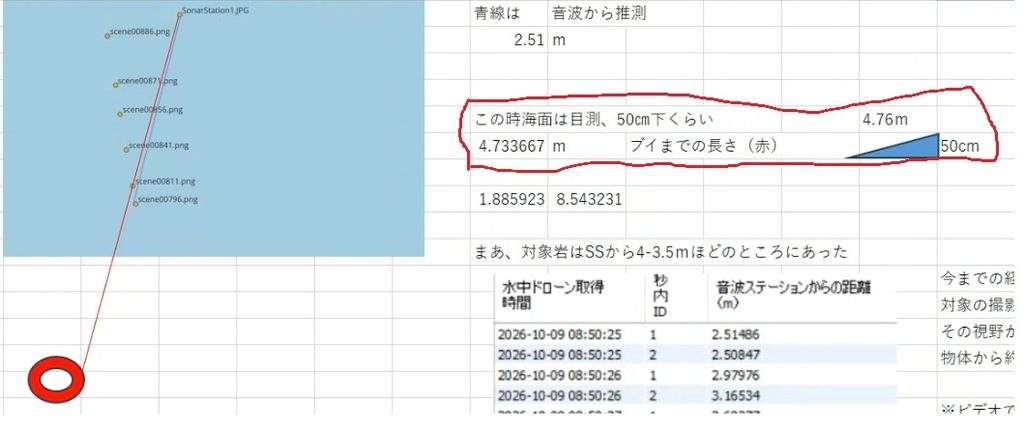
※後日、ブイつきロープを撮影対象の横の岩(円形ブイが頂点に重複しやすく、対象物は横なので図形しやすい)になげ、音波ステーション地点との距離を計測して実証。超音波ステーションから撮影対象の岩の横の岩まで4.7mあった。水中ROVの3Dを作る時、撮影時にROVの撮影カメラ画面の全高の8割から7割ほどの高さにに対象物を収めようとドローンの位置を決める心理が働く。撮影画描から撮影対象の岩がはみ出すと3Dオブジェクトが製造ができないから、安全圏内で撮影対象物を収めようとうする。そこから計算しても、水中ドローンの軌跡は正しい。
そして、ここからは、推定緯度・経度は計算で得られる。
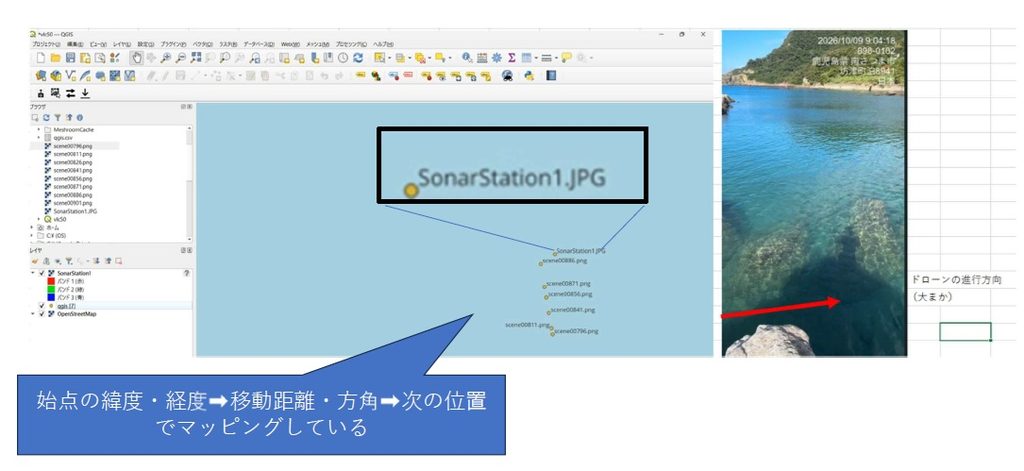
※3D製造での処理と同様(javaのgeographiclib:世界的に定評のある地理計算モジュール)で、水中ROVの緯度経度を推定しプロットしたQGISの画面。
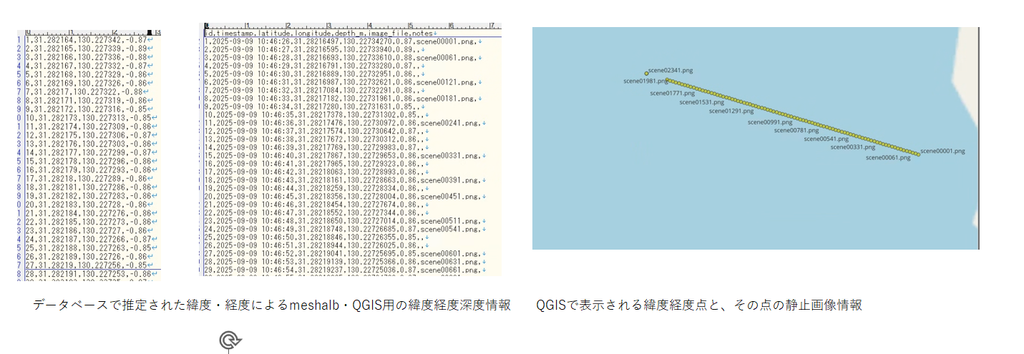
このGPSポイント情報は海中音情報を使っているため精度が高い。また、光の情報ではないため確度が高い。下右の図は、弊社のver1.0のサービス時点における同QGIS画面(調査海域や撮影対象は異なる)。水中ROVの推定位置が計測間隔が長いための「荒い平均」になり、各ポイント間が同距離になっている。しかし、超音波計測では1秒ないし0.5秒間隔にピンポイント高精度推定処理されている(上画像。各ポイントの間が同距離になっていない)。
AI(Google:gemini:PRO)「各ROVのいたポイントが超音波により正確な距離なため、海中のサブジェクトサイズ推定が、私により、1cm以下で推定されました」。
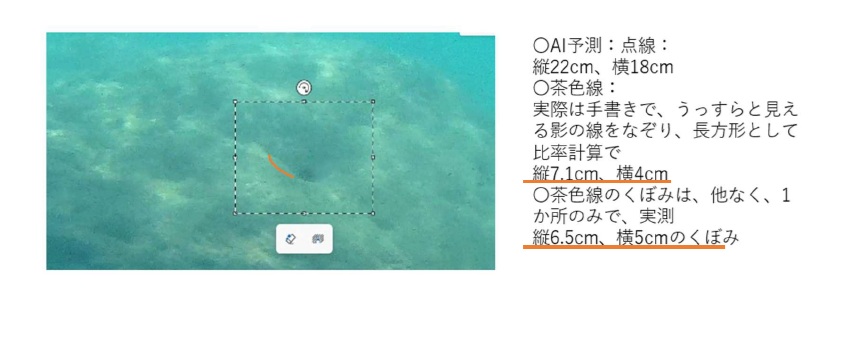
※AIの画像推定技術の「特徴点トラッキング・オプティカルフローによる被写体サブジェクト(ROV動画の撮影記録物体の一部を指す。以後、同意)のサイズ推測」。AIの推測が誤差1cm以内でリアルサイズ推定された。
AI「この製品では私は、0.5秒間の初期速度推定は間違いました(実際、間違えていて開発者が指摘した)。しかし、三角法(詳細はホワイトペーパーを参照)は、かなり強固な推定アルゴリズムです。正確性を補完します」
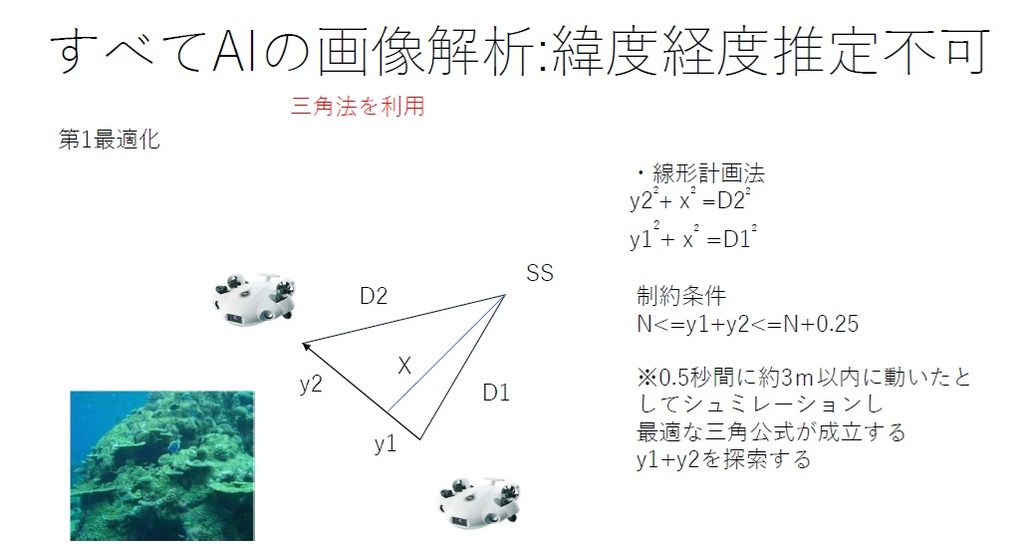
※AIの「特徴点トラッキング・オプティカルフロー」は自動車の自動運転等に用いられるAI画像推定方式だ(フィジカルAIの最先端)。弊社の技術レベルをすべて社内でもつには、独自のAI画像解析システムの構築が必要で、やはり、投資資金は弊社の零細企業には無理だ。一般生成AIはビジネス上の契約により、零細企業でもできる形を提案した。この最適化(開発者の人が考案)は第1から第3まであり、データベース上で全ポイントでピタゴラス最適値が収束するまで繰り返し計算が行われるため、AIも強固であると太鼓判を押す。
弊社の出荷条件:水中ドローンの時間軸に対して①静止画像が2秒に1回結びつくこと➁超音波計測を採用する場合、2秒に1回、超音波経由のROVのいた位地(緯度と経度)が推定されていること。
2026年11月24日、自信をもってリリースいたします。